domingo, 27 de marzo de 2016


martes, 22 de marzo de 2016
Configuración inicial en Debian
[Esta entrada es sólo un apunte personal para recordarme lo que debo de hacer depués de instalar Debian para configurarlo a mi gusto.]
1. Instalación y configuración de WiFi:
https://wiki.debian.org/es/WiFi
2. Configuración de GNOME:
 Escribir "Retoques" o "Tweak" en el buscador de aplicaciones. Abrimos la aplicación para configurar GNOME. En la pestaña de "Ventanas" podemos agregar los botones de maximizar y minimizar
3. Instalación de códecs multimedia
En Debian no vienen configurados sudoers por defecto pero pueden encontrar un tutorial para instalarlos aquí.
5. Instalación fuentes de Windows
apt-get install ttf-mscorefonts-installer
6. Instalación de Cairo Dock
 Para instalar el dock solo tenemos que abrir Synaptic y escribir "Cairo Dock" en el buscador. Instalamos doble click en el paquete y seguimos el procedimiento de instalación dando click en "Aplicar". Una vez instalado, presionamos Alt+F2 y escribimos "cairo dock" para iniciarlo. Después abrimos la aplicación de retoques como (el mismo del punto 2) y abrimos la pestaña "Aplicaciones al inicio". Damos click en el signo "+" y damos click en Cairo Dock. De esta manera el dock se iniciara automáticamente al iniciar sesión.
1. Instalación y configuración de WiFi:
https://wiki.debian.org/es/WiFi
2. Configuración de GNOME:

3. Instalación de códecs multimedia
apt-get install libavcodec-extra
4. Habilitación de sudoEn Debian no vienen configurados sudoers por defecto pero pueden encontrar un tutorial para instalarlos aquí.
5. Instalación fuentes de Windows
apt-get install ttf-mscorefonts-installer
6. Instalación de Cairo Dock

martes, 1 de marzo de 2016
Programa de ejemplo en C para MicroBlaze

(Tarjeta de desarrollo Symbhia)
#include <xgpio.h>
XGpio LEDS;
XGpio SW;
u8 sws; // Variable tipo uint8
int i;
int main(){
//Inicialización
XGpio_Initialize(&LEDS,XPAR_GPIO_1_DEVICE_ID);
XGpio_Initialize(&SW,XPAR_GPIO_0_DEVICE_ID);
while(1){
//Lectura de switches
sws = XGpio_DiscreteRead(&SW,1); //(puntero de instancia,canal)
//Escritura de la variable sws en LEDS
XGpio_DiscreteWrite(&LEDS,1,sws); // (puntero de instancia,canal,dato)
}
return 0;
}
sábado, 20 de febrero de 2016
OpenCV en Python
Instalación de Anaconda en Linux:
Descargar instalador aquí y ejecutar con:
$ bash nombredelinstallador.sh
Instalación de OpenCV usando conda (en la terminal):
$ conda install opencv
Abrir Spyder:
$ spyder
Ejemplo. Cargar una imagen y mostrarla con matplotlib:
import cv2
from matplotlib import pyplot as plt
img = cv2.imread('eco.jpg',0) #Cargar imagen
plt.imshow(img,cmap = 'gray') # Mostrar imagen
plt.xticks([]), plt.yticks([]) #Ocultar numeración en ejes
plt.title('Umberto Eco (1932-2016)')

jueves, 14 de enero de 2016
8 de Enero

viernes, 4 de diciembre de 2015
Implementación de un controlador PID discreto en un PIC18F2550
En esta entrada se utilizará el método desarrollado en la entrada anterior, por lo que saltarán algunos pasos durante el proceso. En esa entrada se implementó un controlador PID para una planta descrita por un doble integrador. En esta ocasión haremos una simulación de un controlador PID implementado en un PIC para controlar una planta construida con amplificadores operacionales. Si bien es posible construir un doble integrador físicamente, resulta impráctico debido a la saturación provocada por la acumulación continua. Para resolver esto, esta planta estará caracterizada por dos integradores con reset resistivo o integradores de ganancia controlada (que una forma elegante de llamar a un filtro pasa-bajas activo de un solo polo) [1]. Eligiendo los valores de resistencia y capacitancia de tal manera que cada integrador tenga ganancia unitaria, la función de transferencia de los 2 integradores nos queda:
 Para controlar esta planta utilizaremos el siguiente controlador discreto a partir de la transformación backward Euler:
 Dónde:

Obteniendo transformada inversa, la salida de control descrita como ecuación de diferencias nos queda:
 Hacemos la siguiente sustitución de coeficientes:
 Estos coeficientes pueden encontrarse manualmente siguiendo el procedimiento descrito aquí, o ejecutando éste programa de Matlab: [PID_Proteus.m]. Teniendo estos valores podemos realizar una verificación de la ecuación en Simulink:
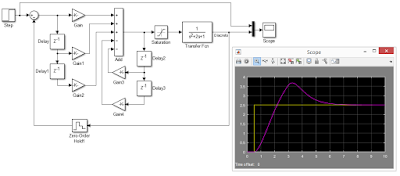 Algo muy importante que se debe notar es que en esta simulación se está considerando la limitación física de la saturación de la salida del controlador real. Sin esta limitación la respuesta del controlador sería más rápida y con un sobreimpulso mucho menor. Sabiendo ahora que nuestra ecuación de diferencias es correcta podemos proceder a escribir el programa en el PIC en lenguaje C con el compilador MikroC. El programa completo se adjuntará más adelante. La función de control principal queda descrita como:
void pid(void) // Función para el controlador
{
e2=e1; e1=e0; u2=u1; u1=u0; // update de variables
y = ADC_Read(0); // Lectura analógica por AN0
yd = (double) y; // Conversión a double
vin = (yd/1023*5);
y = ADC_Read(1); // Lectura analógica por AN1
yd = (double) y; // Conversión a double
reff = (yd/1023*5);
e0 = reff - vin; // Error
u0 = ke0*e0 + ke1*e1 + ke2*e2 - ku1*u1 - ku2*u2; // Ecuación de diferencias
salida = (int) floor(((u0+5)/10)*1023);
if (salida > 1023) salida = 1023; // Saturación de DAC
if (salida <= 0) salida = 0;
DAC_Output(salida); // Enviar dato
}
Es muy importante que ésta función sea ejecutada dentro de una rutina de interrupción de manera que se tenga control del tiempo de muestreo Ts en exactamente 0.01 segundos para que el controlador funcione correctamente. Para la salida analógica del controlador se esta utilizando un DAC LTC1660 [2][3]. Compilando el programa y simulando en Proteus:

Nota: El relay en la simulación lo único que hace es evitar que la salida bipolar del DAC envíe un voltaje de saturación negativo al inicio [ver este programa].
Obteniendo transformada inversa, la salida de control descrita como ecuación de diferencias nos queda:

void pid(void) // Función para el controlador
{
e2=e1; e1=e0; u2=u1; u1=u0; // update de variables
y = ADC_Read(0); // Lectura analógica por AN0
yd = (double) y; // Conversión a double
vin = (yd/1023*5);
y = ADC_Read(1); // Lectura analógica por AN1
yd = (double) y; // Conversión a double
reff = (yd/1023*5);
e0 = reff - vin; // Error
u0 = ke0*e0 + ke1*e1 + ke2*e2 - ku1*u1 - ku2*u2; // Ecuación de diferencias
salida = (int) floor(((u0+5)/10)*1023);
if (salida > 1023) salida = 1023; // Saturación de DAC
if (salida <= 0) salida = 0;
DAC_Output(salida); // Enviar dato
}
Es muy importante que ésta función sea ejecutada dentro de una rutina de interrupción de manera que se tenga control del tiempo de muestreo Ts en exactamente 0.01 segundos para que el controlador funcione correctamente. Para la salida analógica del controlador se esta utilizando un DAC LTC1660 [2][3]. Compilando el programa y simulando en Proteus:

Nota: El relay en la simulación lo único que hace es evitar que la salida bipolar del DAC envíe un voltaje de saturación negativo al inicio [ver este programa].
lunes, 16 de noviembre de 2015
Implementación de un controlador PID discreto
Supongamos que queremos controlar el mismo modelo de una masa móvil sin fricción que habíamos tratado en esta entrada cuya función de transferencia es la siguiente:
 Dados las ganancias del controlador PID que se habían considerado (recomiendo utilizar el app PID Tuning de Matlab si no tienes estos valores para la planta de tu interés) :
 La función de transferencia en tiempo continuo de nuestro controlador nos queda:
 En la práctica es recomendable utilizar un LPF en la etapa derivativa a modo de reducir el ruido. En este caso la FT es:
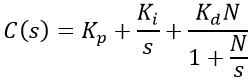 Dónde N representa la frecuencia de corte del filtro que suele ser de 100 radianes/s. Teniendo la función de transferencia de nuestro controlador, el proceso de implementación de este controlador en un sistema digital (PIC, Arduino, FPGA, etc) es el siguiente:
 La ecuación de diferencias es la que describirá el algoritmo que deberemos implementar en algún lenguaje de programación o un lenguaje de descripción de hardware. Para realizar la transformación entre la FT en dominio de Laplace al dominio de Z debemos considerar las siguientes aproximaciones numéricas para la derivada:

De aquí es fácil notar que podemos representar a la variable s en terminos de z (dónde Ts es el periodo de muestreo) de las siguientes maneras:

Estas 2 transformaciones de la variable s tienen propiedades distintas. Mientras la transformación backward Euler es estable siempre que la FT en tiempo continuo sea estable, la transformación forward Euler no lo es en todos los casos. (Para más detalles consultar la sección 19.2.3.1 de "Pasive, Active and Digital Filters", Wai-Kai Chen [1]). Para este ejemplo utilizaremos la transformación forward Euler, por lo que nuestro controlador queda representado en tiempo discreto por la TF:
 Para este ejemplo se sabe de antemano que este controlador es estable pero si se arriesga a utilizar foward Euler se recomienda verificar estabilidad (puede usarse sisotool de Matlab). Verificamos en Simulink que nuestro controlador funcione correctamente:

Ahora podemos proceder a la conversión de formatos de la FT. Para eso utilizamos el este programa de Matlab: PIDdiscreto.mat. Usando los datos que nos muestra el programa la FT nos queda:

Reordenando (click para agrandar):

Calculando transformada inversa:

Finalmente, verificamos que la ecuación de diferencias sea correcta en Simulink:

En una próxima entrada se implementará este controlador en un código en C para PIC y Arduino.


De aquí es fácil notar que podemos representar a la variable s en terminos de z (dónde Ts es el periodo de muestreo) de las siguientes maneras:

Estas 2 transformaciones de la variable s tienen propiedades distintas. Mientras la transformación backward Euler es estable siempre que la FT en tiempo continuo sea estable, la transformación forward Euler no lo es en todos los casos. (Para más detalles consultar la sección 19.2.3.1 de "Pasive, Active and Digital Filters", Wai-Kai Chen [1]). Para este ejemplo utilizaremos la transformación forward Euler, por lo que nuestro controlador queda representado en tiempo discreto por la TF:

Ahora podemos proceder a la conversión de formatos de la FT. Para eso utilizamos el este programa de Matlab: PIDdiscreto.mat. Usando los datos que nos muestra el programa la FT nos queda:

Calculando transformada inversa:

Finalmente, verificamos que la ecuación de diferencias sea correcta en Simulink:

En una próxima entrada se implementará este controlador en un código en C para PIC y Arduino.
domingo, 15 de noviembre de 2015
Temas de actualidad

miércoles, 11 de noviembre de 2015
Guanajuato

 Hace unos días estuve una escuela-taller en el CIMAT, lo que fue el pretexto perfecto para conocer el instituto y la ciudad. Me gustó bastante y fue una lastima tener tan pocos días para recorrerla. Si bien el taller me dejó un poco frío me llevé buena idea de las áreas en las que trabaja el CIMAT y bastante información del posgrado. Durante la estancia me quedé en la casa del asesores de un amigo mío, que por cierto conocí en un congreso en Guadalajara el año pasado (aquí aquel breve episodio). Su asesor es una persona realmente agradable, un astrofísico brasileño de la UG. El primer día me recibió dando una clase de tango a la que no pude rechazar la invitación de unirme pues era algo que había querido hacer desde hace mucho. Conocí también al housemate de mi amigo, uno de sus mejores amigos que estudió junto con el en la BUAP que igual me cayo muy bien. En las tardes, después de que regresaba de las sesiones taller, bajábamos caminado al centro. Algunas partes de la ciudad me recordaron bastante a Venecia. El penúltimo día dimos un recorrido por los cerros que rodean a la ciudad, algo que suelen hacer. En algún momento tuvieron que irme a rescatar cuando me quedé aferrado como gato asustado a una pared de piedra sin poderme mover. Lo más gracioso fue que en aquel momento sentí que estaba en risco de 300 metros cuando en realidad no estaba tan alto. Ya en lo alto la vista era increíble. Debo decir que mi amigo lleva una vida de estudiante envidiable. Para mi fue un corta pero buena aventura.
jueves, 29 de octubre de 2015
Existencialismo

Suscribirse a:
Entradas (Atom)